Беспилотник, заряжающийся от ЛЭП
Основным фактором, ограничивающим дальность и продолжительность полета беспилотника является заряд его аккумулятора. Предлагаются различные решения, например, сделать аккумулятор из нескольких блоков и сбрасывать их по мере разрядки для облегчения беспилотника. Другим перспективным решением является зарядка аккумулятора беспилотника от воздушных линий электропередачи. Такие экспериментальные системы уже созданы и испытаны.
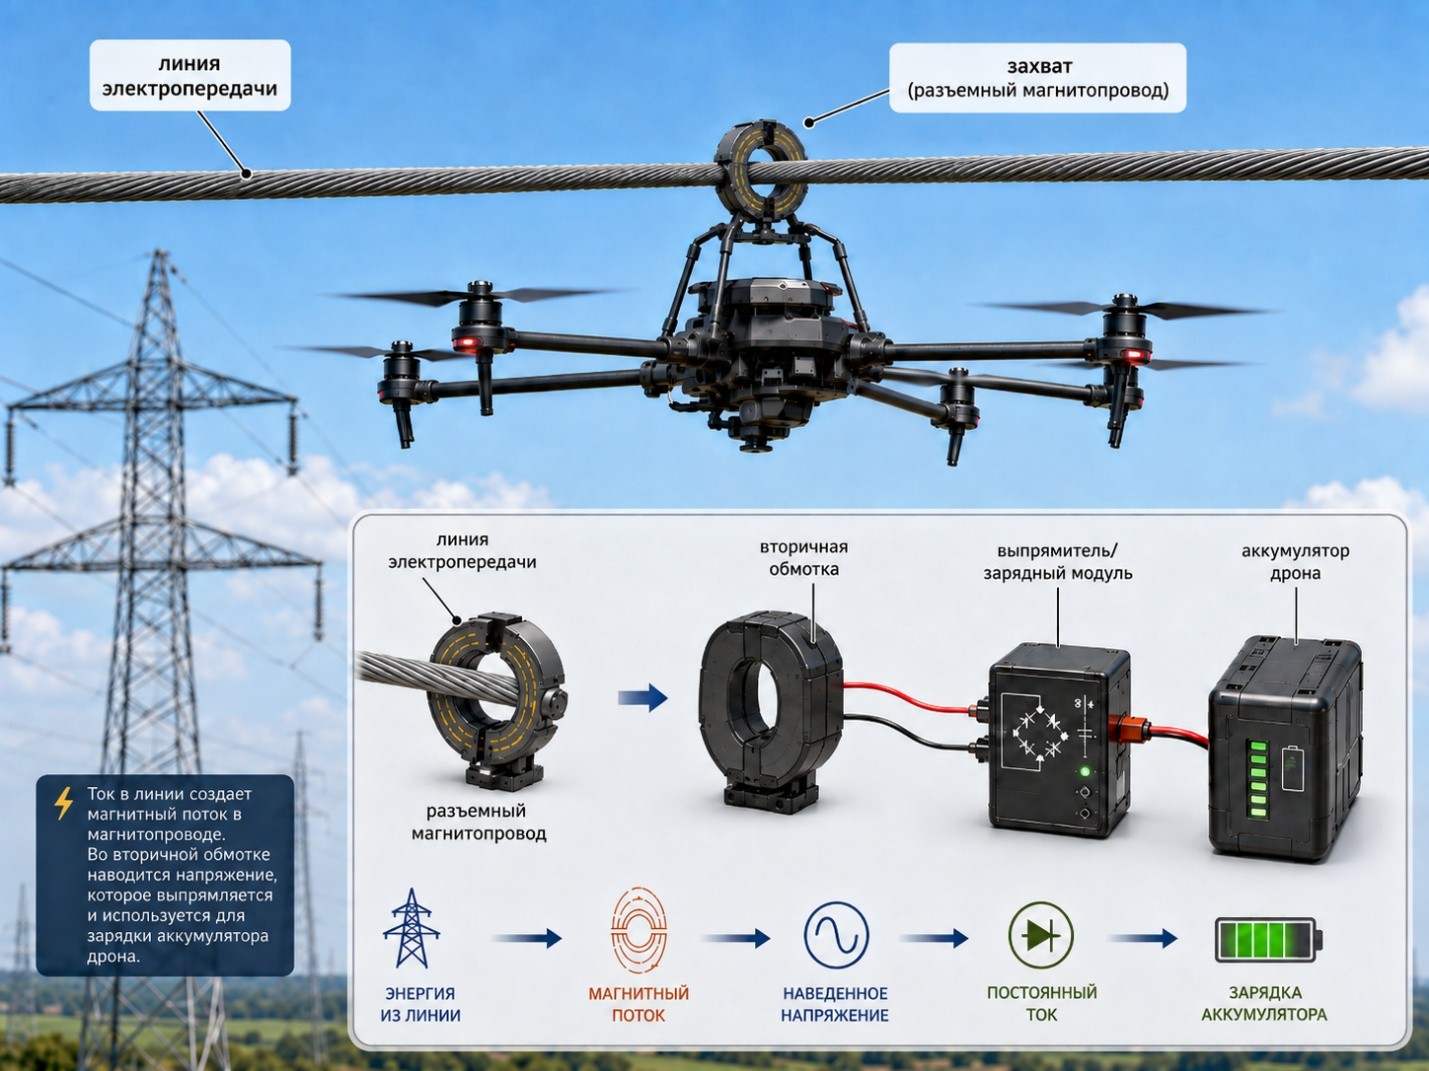
Наиболее реалистичная схема
Беспилотник не подключается к двум проводам, как обычный электроприбор. Он:
подвешивается на один провод;
охватывает провод разъёмным магнитопроводом;
превращает провод ЛЭП в первичную обмотку трансформатора;
снимает энергию с переменного магнитного поля;
выпрямляет ток и заряжает аккумулятор.
Фактически захват беспилотника является разъёмным трансформатором тока. Электрического контакта с токоведущей жилой не требуется: энергия передаётся индуктивно через изоляцию провода. Мощность определяется главным образом током в линии, формой магнитопровода и качеством его замыкания, а не только высоким напряжением линии.
Реальные результаты
В 2024 году исследователи Университета Южной Дании продемонстрировали автономный мультикоптер, который самостоятельно находил провод, садился на него, заряжался и продолжал полёт. В испытаниях он многократно повторял цикл «полёт — посадка — зарядка — взлёт» в течение нескольких часов.
Почему лучше садиться, а не заряжаться в полёте
Простого приближения к проводу обычно недостаточно: магнитное поле быстро ослабевает с расстоянием. Для заметной мощности желательно полностью охватить провод магнитопроводом.
Кроме того, при подвеске на проводе линии электропередачи:
двигатели беспилотника выключаются;
беспилотник не расходует энергию на удержание в воздухе;
линия одновременно служит источником энергии и опорой;
аппарат может продолжать наблюдение или диагностику во время зарядки.
Ограничения
Метод работает на линиях переменного тока, где ток создаёт изменяющееся магнитное поле.
Главные проблемы практического внедрения:
точная и безопасная посадка на провод;
работа при ветре, обледенении и раскачивании провода линии;
масса магнитопровода и зарядной электроники;
зависимость мощности от текущей нагрузки линии;
электромагнитные помехи навигации и связи;
опасность пробоя на соседнюю фазу, опору или заземлённую часть;
необходимость согласования с владельцем электросети.
Объяснение решения в рамках ТРИЗ
Это очень сильное решение сразу по нескольким направлениям:
Ресурс надсистемы: беспилотник использует энергию уже существующей ЛЭП.
ИКР: линия сама поддерживает работу беспилотника, который её инспектирует.
Совмещение функций: захват одновременно удерживает аппарат и служит магнитопроводом трансформатора.
Самообслуживание: беспилотник самостоятельно находит источник энергии и заряжает себя.
Свёртывание: отдельная наземная зарядная станция и возврат на базу становятся ненужными.
Микростандарт можно сформулировать так:
Если автономный аппарат работает возле проводника переменного тока и ограничен запасом энергии, следует временно охватить проводник разъёмным магнитопроводом и использовать его как первичную обмотку трансформатора. Одновременно проводник может служить механической опорой аппарата.
Таким образом, это не только теоретически возможно, но уже подтверждено работающими прототипами. Для специализированных беспилотников, инспектирующих ЛЭП, решение выглядит особенно перспективным.
Комментарии 0
Новый комментарий
Пока нет комментариев
Будьте первым, кто выскажет своё мнение о публикации!